Humanoïde robots stellen regels voor machine safety op de proef
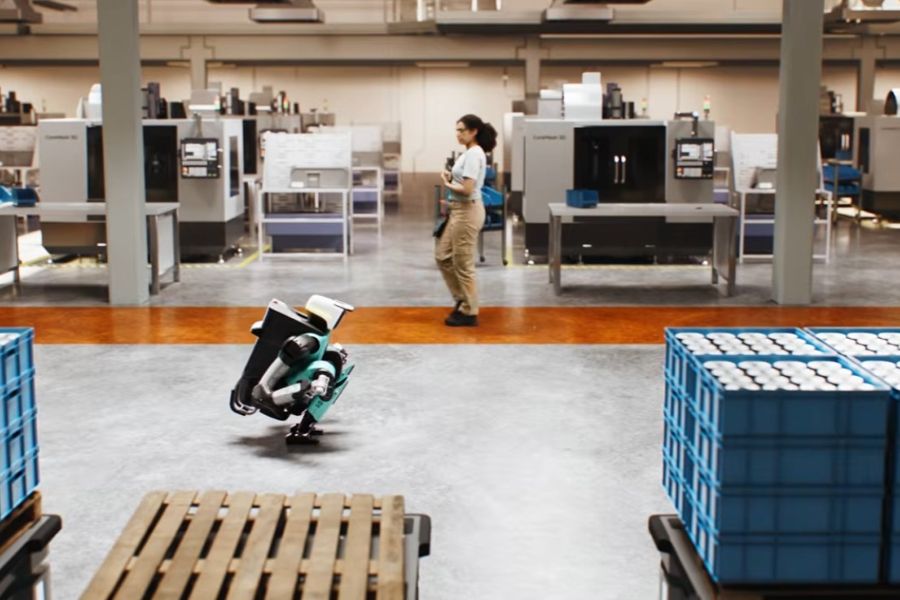
Een van de charmes van humanoïde robots in industriële toepassingen – zo wordt gezegd – zal zijn dat ze als collega’s met en tussen de mensen kunnen werken. Met hun sympathieke vormgeving klinkt dat vrij logisch, maar voor de regels rond machine safety op de werkvloer is het dat allerminst.
Om voor de verandering maar eens meteen met de deur in huis te vallen: het probleem met humanoïde robots, is dat ze omvallen als de stroom afgezet wordt. Dat staat haaks op een van de basisprincipes in machine safety, namelijk dat een machine in een veilige toestand gebracht kan worden door de stroomtoevoer te onderbreken. De meeste machines doen dan gewoon niets meer. Veel machines, zoals klassieke industriële robots, hebben zelfs remsystemen in de assen die geactiveerd worden als de stroom uitvalt, zodat gegarandeerd kan worden dat ze niet verder zullen bewegen. Maar bij een humanoïde robot werkt dat dus niet. Zodra het algoritme dat die machine overeind houdt, stopgezet wordt, is de kans groot dat hij omvalt.
In machine safety noemt men het onderbreken van de stroom een stop van categorie 0 en het is de actie die genomen moet worden wanneer een noodstop ingedrukt wordt of wanneer een safety sensor een onveilige situatie detecteert. Er zijn wel uitzonderingen mogelijk voor machines waar het onderbreken van de stroom op zich ook weer andere risico’s met zich mee zou kunnen brengen. Dat zijn typisch machines met een hoge inertie zoals bij zware en/of zeer snel roterende lasten. Daar kan voor een categorie 1 stop gekozen worden, wat inhoudt dat de machine eerst in een veilige toestand gebracht wordt alvorens de stroom uit te schakelen. Industriële robots die zeer zware lasten tillen, kunnen ook in die categorie vallen. Dat is een beoordeling die voor elke toepassing in de risico-analyse gemaakt moet worden.
Een categorie 2 stop – waar de stroom niet onderbroken wordt – wordt door de normen niet aanvaard voor de implementatie van een noodstop. Nochtans is dat wat een humanoïde robot nodig heeft om te garanderen dat hij zijn evenwicht kan bewaren.
Veilige zithouding
Het Amerikaanse Agility Robotics, dat in september zijn Digit 5 humanoïde robot lanceerde, legde bij de presentatie veel nadruk op de safety aspecten van de nieuwe robot. Agility werkt nauw samen met bedrijven als Amazon, Schaeffleren Toyota, en heeft zijn robots naar eigen zeggen al meer dan 65.000 uur laten meedraaien in industriële en logistieke toepassingen bij die partners. Amazon is ook een investeerder in het bedrijf, dat momenteel overigens in een procedure zit om via een fusie met een SPAC naar de beurs te gaan.
Agility Robotics mikt resoluut op industriële toepassingen en de nieuwe Digit 5 is, voor zover wij weten, de humanoïde robot die het verst staat in de implementatie van machine safety concepten. De robot heeft een aparte safety PLC aan boord met een Functional Safety over EtherCAT (FSoE) netwerk. De fabrikant heeft ook een innovatieve oplossing bedacht om een noodstop van categorie 1 te kunnen realiseren. Die bestaat erin van de robot een gehurkte houding te laten aannemen zodra een mens in de buurt komt. In die gehurkte houding bereikt de robot een stabiel evenwicht wat het mogelijk maakt om de stroomtoevoer naar de actuatoren uit te schakelen.
Machine learning
Daarmee is het volledige vraagstuk echter nog niet opgelost. Om te beginnen biedt het geen praktische oplossing om mens en robot te laten samenwerken. Het aannemen van de zithouding neemt immers wat tijd in beslag wat betekent dat de procedure al moet ingaan wanneer een mens nog op een zekere afstand is. De oplossing is dus eerder bedoeld voor applicaties waarin een robot werkt in een zone waar normaal gezien geen mensen komen.
Een bijkomend probleem is dat men niet kan voorzien in welke toestand de robot zich bevindt op het moment dat een noodstop getriggerd wordt. De robot kan aan het wandelen zijn met een voet in de lucht, wat betekent dat hij die voet eerst moet neerzetten. Dat klinkt simpel maar elke beweging van een humanoïde robot vergt een complex algoritme dat ervoor moet zorgen dat de machine steeds zijn evenwicht bewaart. Die algoritmes zijn typisch via machine learning tot stand gekomen, wat inhoudt dat ze niet deterministisch zijn en dat stelt dan weer de regels voor machine safety op de proef.
Nieuwe normen
In de nieuwe Europese machinerichtlijn, die begin volgend jaar ingaat, wordt er al wel een mogelijkheid gecreëerd om algoritmes op basis van artificiële intelligentie te laten meespelen in de implementatie van veiligheidsfuncties. Maar de richtlijn beschouwt een dergelijke toepassing sowieso als een met een hoog risico. Dat houdt onder meer in dat een fabrikant of gebruiker niet langer zelf kan valideren of aan de richtlijn voldaan wordt maar dat daarvoor een beroep gedaan moet worden op een erkend keuringsorganisme. Bovendien moet uitlegbaar zijn hoe het algoritme zal reageren in risicosituaties, wat bij algoritmes op basis van machine learning niet altijd vanzelfsprekend is.
Een van de pistes waaraan gewerkt wordt, is om humanoïde robots zich meer bewust te maken van de problematiek rond machine safety. Dat zou dan bijvoorbeeld kunnen betekenen dat de robot op elk moment en bij elke beweging een plan in het achterhoofd heeft voor wat hij moet doen bij een noodstop. Zoals er een algoritme is dat constant meedraait om het evenwicht te bewaren, zou er dan ook een safety algoritme zijn dat op elk moment kan zorgen voor een snelle, veilige noodstop.
Tegelijk worden er ook initiatieven genomen om specifieke normen uit te werken voor “machines met een actief geregelde stabiliteit”. Bedrijven zoals Agility Robotics zijn nauw betrokken bij de ontwikkeling van ISO 25785-1, wat de eerste internationale standaard moet worden voor Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion). We zijn zeer benieuwd hoe die norm de safety aspecten van humanoïde robots zal interpreteren.
© Productivity.be, 20/10/2026, Foto: Agility Robotics
Feel free to share
Figure robots springen noodlot tegemoet
SICK lanceert AI-gestuurde 3D kwaliteitsinspectie

Farmaceutische sector omarmt de Asset Administration Shell
Een 180-tal experten in automatisering en digitalisering hebben op 14 oktober bij Roche in Zwitserland deelgenomen aan het event “AAS goes Pharma”. Met het initiatief wil de sector de Asset Administration Shell promoten als de basis voor de implementatie van digital twins.
PROFIsafe breidt uit naar complexe machines en de procesindustrie
OPC Foundation en Avnu werken aan certificatie van TSN
De Avnu Alliance en de OPC Foundation hebben eind september in Stuttgart een plugfest georganiseerd waar componenten voor Time-Sensitive Networking (TSN) en OPC UA FX getest werden. Beide organisaties werken aan certificatie die de technologie toegankelijker moet maken voor industriële toepassingen.